 |


| Quantidade: | |
|---|---|
DGJR
Zhongke
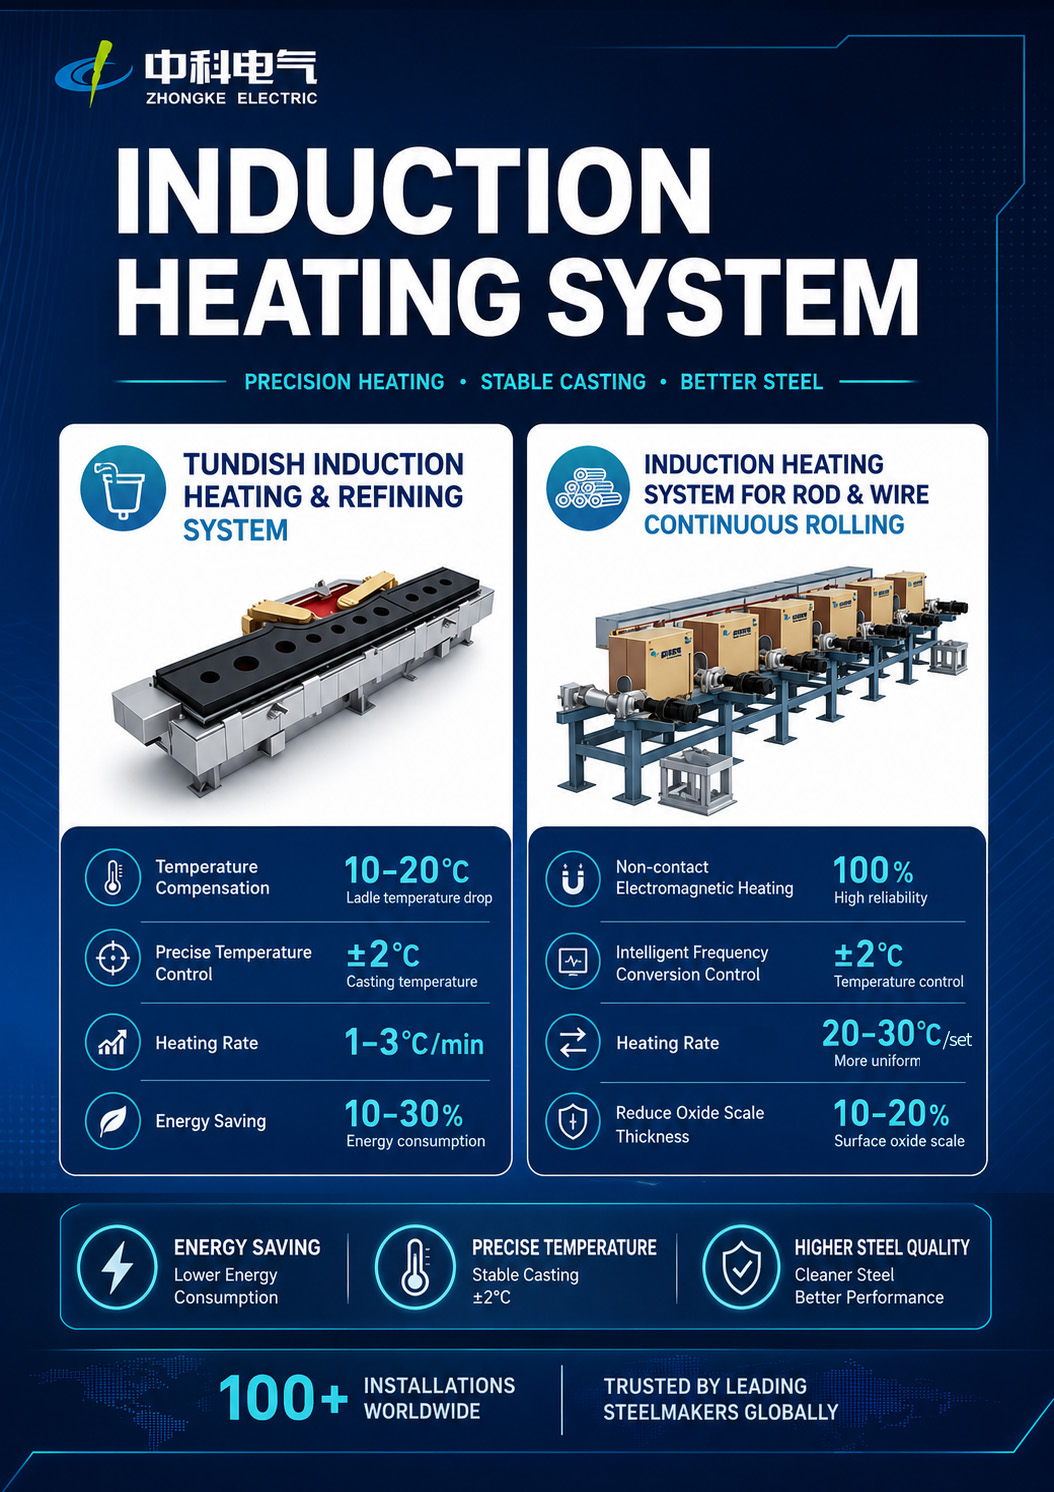
O sistema de aquecimento por indução é usado principalmente para aquecer barras e tiras finas de laminação contínua.
O sistema de aquecimento por indução para barras e tiras de laminação contínua consiste principalmente em quatro partes: o corpo do indutor, o grande sistema de alimentação, o sistema de água e o acionador mecânico.
1) A bobina indutora é feita de tubo de cobre oco. A superfície do tubo de cobre é pulverizada com verniz isolante especial de alta temperatura. Depois que a bobina é enrolada, o material de vedação de alta resistência é fundido na estrutura para fazer com que a superfície da bobina tenha excelente isolamento e desempenho de isolamento térmico, para que o aquecedor por indução eletromagnética possa funcionar em ambientes difíceis, como alta temperatura, umidade, alta poeira metálica. A proteção térmica dentro do sensor é feita de blindagem cerâmica composta fundida de alta qualidade, o que melhora muito o desempenho do isolamento térmico.
2) Uma capa protetora de resfriamento de água é projetada para ser colocada na superfície da estrutura do aquecedor por indução, o que pode efetivamente impedir que o calor da radiação térmica da tira e reduzir o vazamento magnético da cabeça de indução afete o equipamento externo.
3) Para eliminar ao máximo a influência do potencial induzido no rolo de transporte, etc., as direções de enrolamento das duas bobinas de indução são projetadas para serem opostas; Se a bobina T for enrolada na direção direta, a bobina N deverá ser enrolada reversamente.
4) A eficiência de aquecimento simultâneo do campo magnético é alta. Como o lado do indutor único é blindado, a densidade de potência da superfície é obviamente melhorada com a mesma potência de saída. Além disso, usar o elemento finito para acoplar o campo eletromagnético e o campo de temperatura pode tornar a distribuição do campo magnético mais razoável e o aquecimento simultâneo gerado mais eficiente.
5)Para o tarugo redondo de Ø130 mm, a folga de projeto entre o sensor e o tarugo máximo permitido é de 30 mm unilateral, e a flexão ou curvatura do tarugo não pode ser maior que a folga. O orifício de abertura do sensor é Ø190mm.
Modo | DGJR-500/Y-130 |
Tipo | Combinação de campo magnético longitudinal |
Método de resfriamento | Resfriamento interno de tubo de cobre oco |
Boleto adequado | ϕ107~130mm |
Isolamento de aterramento ((Teste de fábrica) | Antes de ligar a água≥500MΩ |
Pressurize após ligar a água 0,6MPa, 24 horas depois ≥1000KΩ | |
Poder | 500 kW |
Tensão | 400 V |
Freqüência | 0,4~0,8KHz |
Dimensão externa | Comprimento 450 mm × largura 400 mm × altura 850 mm (sujeito à dimensão real) |
Peso próprio | ~450kg (sujeito ao peso real) |


